


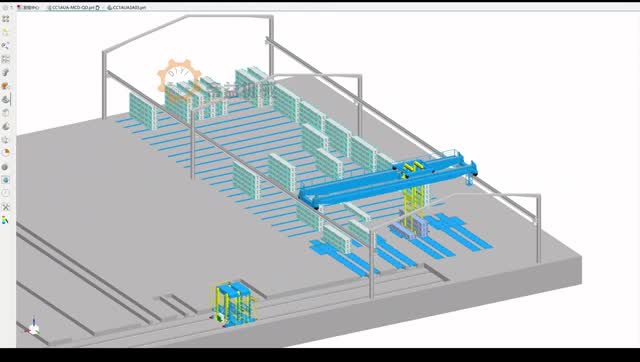
轨道摆渡车用于沿固定路线转移型材料框或其他经确认的承载单元,主要承担工位之间的水平运输。它适合在车间已有明确物料流向、交接位置相对固定的场景中规划使用。帝益机械现有摆渡车简表给出4t参考配置,需与RGV叠拆框项目型分别识别,不能把两种资料中的结构、载荷和速度混用。
| 项目 | 参考参数或配置 |
|---|---|
| 参考车体宽度 | 2830mm |
| 参考车体高度 | 300mm |
| 额定载荷参考 | 4t |
| 空载速度参考 | 30m/min |
| 额定载荷速度参考 | 10—20m/min |
简表没有给出固定车长、轨距、行程和电源配置,因此这些应根据料框及现场图确认。本页所列空载与额定载荷速度属于不同工况;规划运输节拍时不能把30m/min用于全部满载任务,也不应将10—20m/min直接换算为每小时处理框数。
摆渡车可以作为生产、时效、缓存、包装及仓储工位之间的转运环节。先说明运输的是空框、满框还是已包装长料,再核对承载面、物料稳定性和交接方式。若还要求升降、滚筒接收、自动叠框或拆框,需要单独列入配置,不因设备名称带有“智能”就默认包含全部机构。
从出发工位接收承载单元,确认可转运状态后沿规定路线行走,到目标位置完成定位及交接,再执行下一任务或空车返回。任务能力由行走、装卸、定位、等待与回程共同决定。起终点相同但空满载比例不同,所需循环时间也会变化,因此应同时提供运输距离与各工位任务频率。
车间图应标明轨道路径、路线两端及中途交接点、门洞和固定设备,核对地面与基础条件及操作维护空间。交接设备需要提供输送方向、承载高度、料框接触位置和允许偏差。与航吊或仓储设备协同时,还需确定谁先占用交接位置、何时允许放料和何时完成释放。
额定载荷比较应采用包含料框或托盘在内的总转运质量,并提供偏载和物料外伸情况。布局评估可按最重物料、最远路线和高峰任务组合计算,而不能只用平均重量。现场试验应保留每段任务的起止定义、承载状态及等待原因,便于区分车体运动能力与全线调度能力。
本页使用公司已有航吊与RGV协同三维演示,帮助理解上部搬运与地面转运的布局关系。片中车体与路线是方案示意,未被标为本页4t配置的实物运行证明;具体工位设计以批准的项目布局为准。
料框或托盘尺寸图、空框质量与最大满载质量、物料外伸范围、运输距离、交接点数量、班次任务量、现场路线图及电压频率。若是旧线改造,应补充现有输送与控制接口。相关详情:RGV轨道转运车、智能航吊、立体仓储。
两者都可能承担固定路线物流,但名称并不能证明具体机构相同。本页摆渡车参数来自4t简表,RGV页面另列轻型和带叠拆框的项目配置。选型时应以实际承载结构、交接方式、轨道条件和任务边界为准,而不是把不同资料中的最高载荷和最高速度组合使用。
可将原有人工或车辆搬运拆成接料、运输、等待和卸料四段,记录各段时间和班次任务量。目标应说明希望消除哪个等待点、连接哪两个工位及允许占地,再据此确定摆渡车数量和路线。
佛山市帝益机械科技有限公司(帝益机械)位于广东佛山,提供铝型材自动化包装及整厂智能物流装备。刘经理:13928636733(微信同号);甘经理:18929947839(微信同号)。查看公司地址及售后联系方式。
资料核对与内容更新:2026年10月18日。
三维方案视频截帧:上部航吊、地面轨道区域和料框存放位置,属于工艺布局示意。
航吊与轨道车协同方案演示,30秒节选(原片第80—110秒)。本视频为三维方案动画,展示上部航吊、地面轨道转运与料框存放的组合关系,并非本页4t摆渡车的实物验收录像。动画用于讨论路线和工位关系,不用于证明固定产能。已加入移动半透明帝益机械水印。
产品资料参考:帝益机械外贸官网产品说明及公司设备技术资料。配置按项目货物与场地确认。
| 配置版本 | 4t轨道摆渡车简表配置 |
|---|---|
| 适用物料与载荷 | 含载具在内的总转运质量按工况核定 |
| 参考尺寸 | 参考宽2830mm、高300mm;车长、轨距与行程另核对 |
| 功率与供电 | 原简表未给出,按项目电气清单确认 |
| 速度及工况 | 空载30m/min;额定载荷10—20m/min |
| 资料范围与待确认项 | 不将空载速度作为满载循环能力;不混用RGV项目型参数 |
| 上下游接口 | 路线、料框承托、交接高度、工位数量与占位释放 |
本表依据公司现有技术简表及本页已确认的参考资料整理,不能替代供货型号清单。原资料未给出的字段按项目确认;最高速度不直接代表包含上料、换型、等待及下料的完整产能。请提交代表样件、完整包件或料框图及现场布局核对。
产品介绍
全国服务热线 : 业务:13928636733 售后:18929924668


关注了解更多资讯

在
线
客
服

