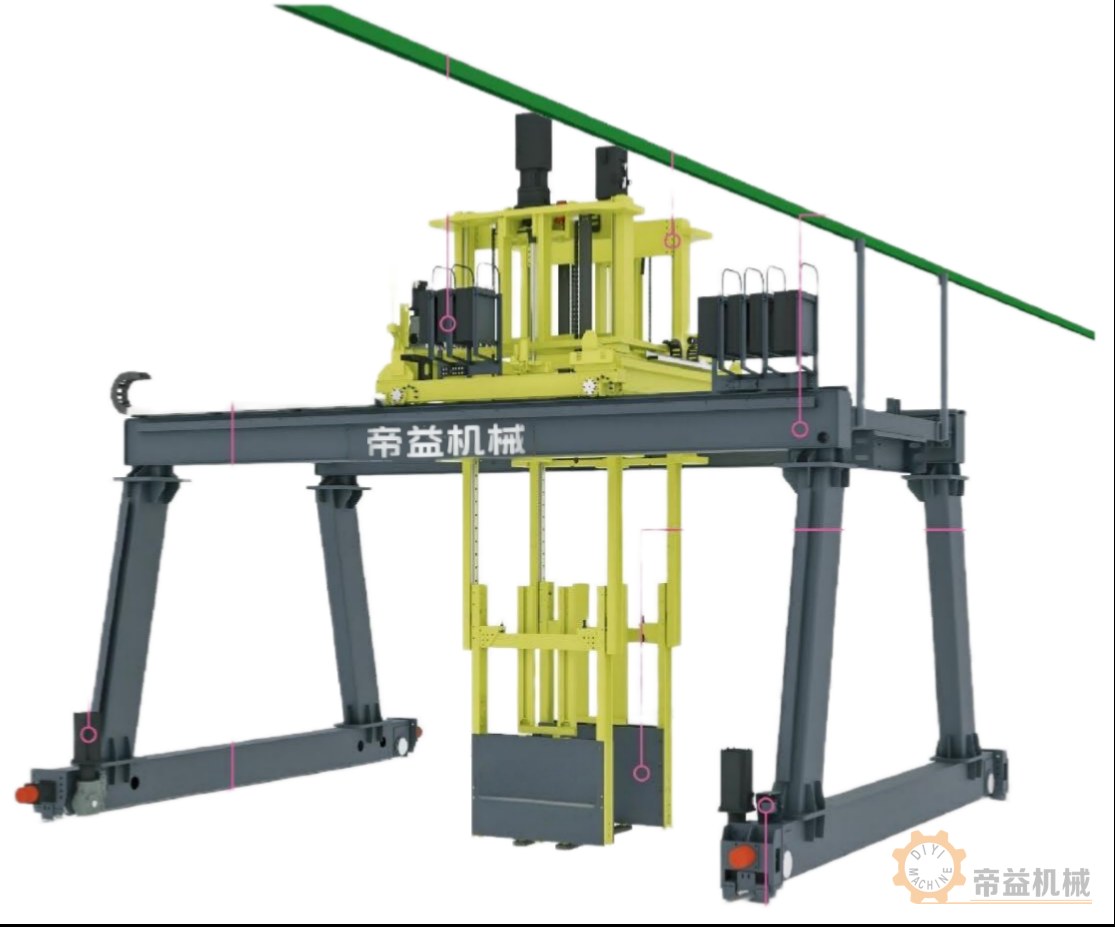
智能航吊系统用于在生产区域、料框存放区和出料交接点之间搬运料框,适合需要跨区域组织长型材周转的工厂物流。帝益机械通过上方行走与提升机构完成料框转移,并可按实际流程衔接堆叠、拆叠及下游输送。规划重点是料框、承载路径、工位与建筑空间之间的匹配。
| 项目 | 参考参数或配置 |
|---|---|
| 标准参考载荷 | 2t,可按项目评估其他载荷 |
| 最小系统宽度 | 7m |
| 提升行程 | 4.5m |
| 主要搬运对象 | 型材料框 |
| 具体行走范围与整机外形 | 根据工位坐标和厂房布局确定 |
最小系统宽度、建筑净高和提升行程属于不同尺寸,不能相互替代。4.5m提升行程也不等于4.5m厂房高度。额定载荷需包含承载料框和物料,并结合取放方式、结构与行走条件核对。
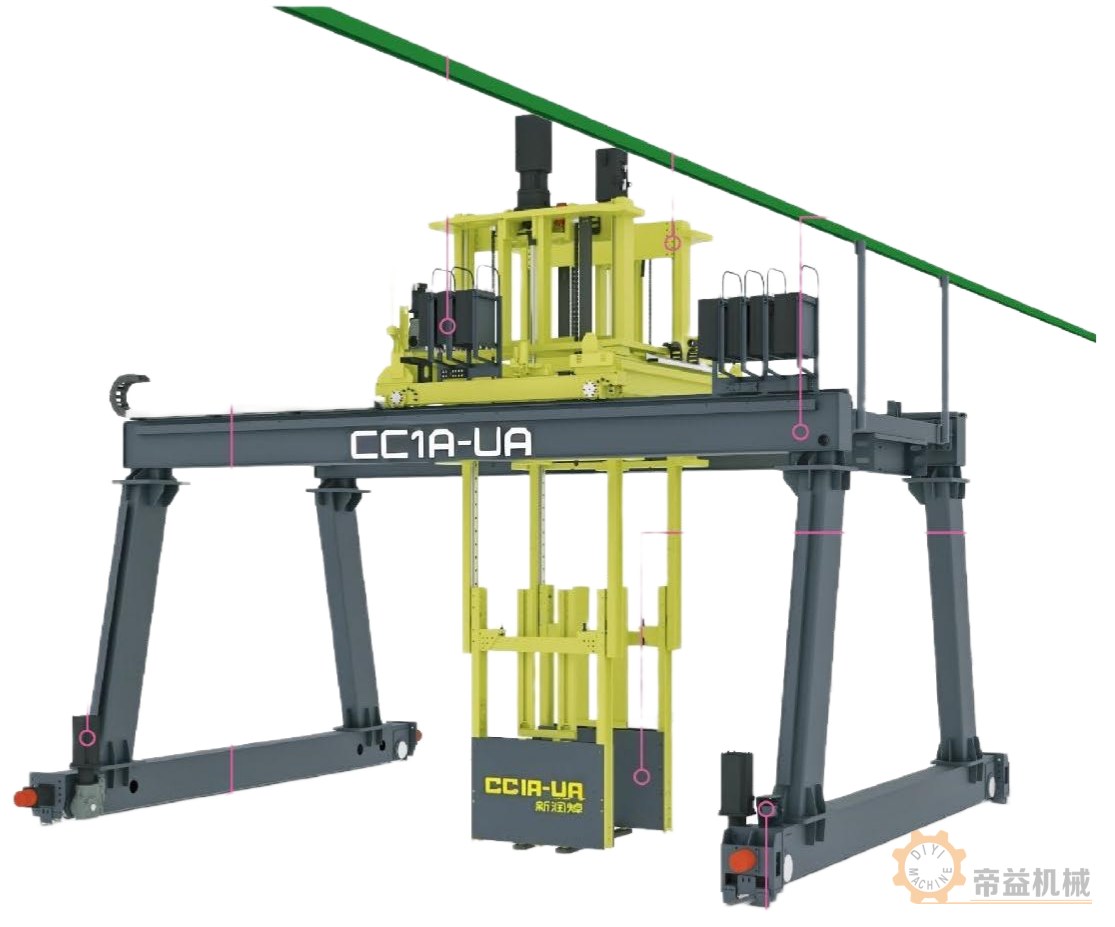
外贸资料还列有3t、5t的CC1A-UA项目参考,其示意数据包含不同装机功率、行走范围及4.3m的Z向行程。这些不构成标准2t机型的统一升级参数。若需要更大跨度、更多层料框或更重载荷,应提交具体需求,由项目方案确定结构与配置,不将不同版本的最大值拼成一台设备的指标。
来自生产或时效工序的料框到达入口交接位置后,设备按任务转移至存放区或出料位置;后续工序需要物料时,再执行对应取料任务。若包含料框叠放与拆叠,需确认每层框型、定位面、总重量及交接顺序。操作控制、异常恢复和维护要求以交付说明书为准,宣传动画用于说明路线关系。
一次任务可能包含取框、提升、水平行走、定位、堆叠或拆叠及放框。最远库位与最近库位的任务时间不同,单框与多框任务也不同。外贸页给出的数十秒至数分钟任务示例带有特定行程与框数,不能直接换算成所有项目的固定每小时产能。建议提供各起终点的任务频次及高峰组合,再计算实际调度需求。
布局应标注立柱、梁底净高、门洞、已有设备、人员与车辆通道及检修空间,分别核对系统宽度、运动范围和料框最高位置。与RGV或输送线交接时,需确认承载高度、料框定位、接收就绪及占位状态;设备之间的机械与控制接口应列在供货清单内。
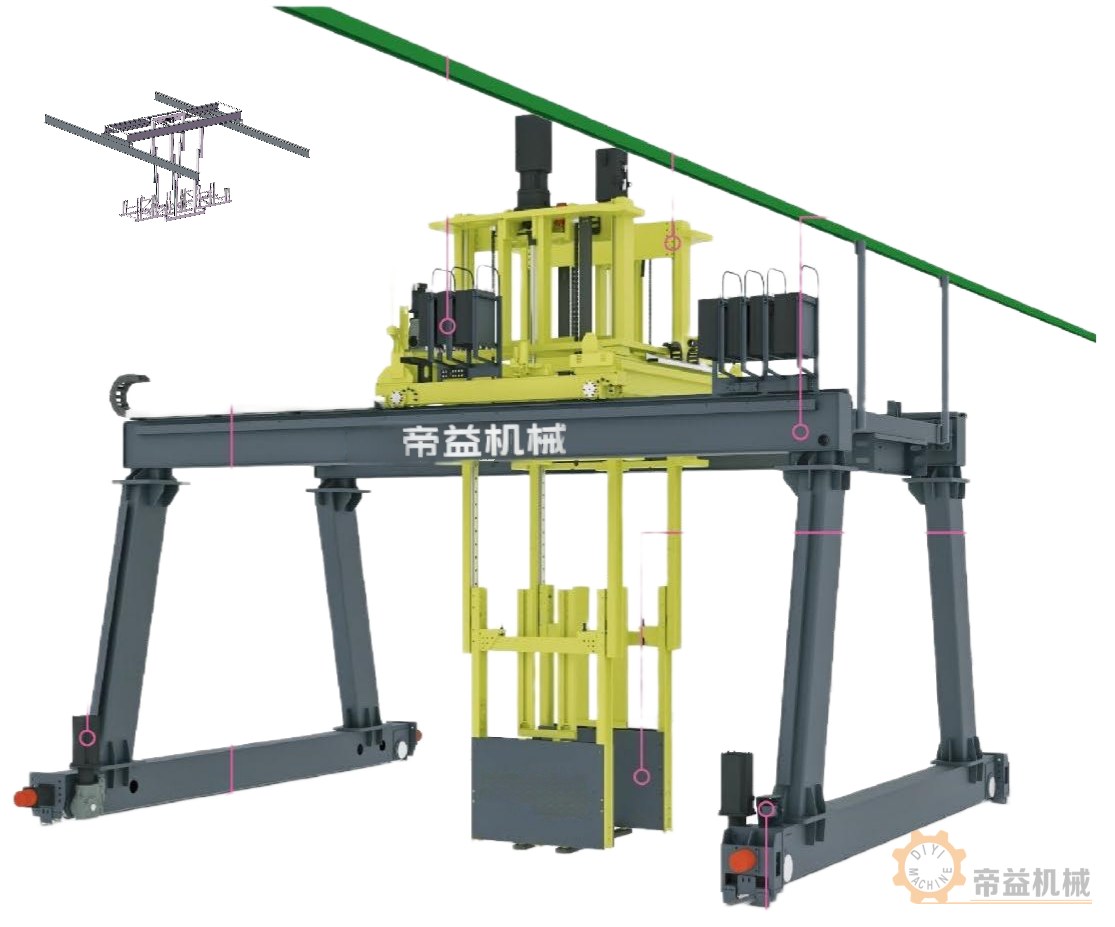
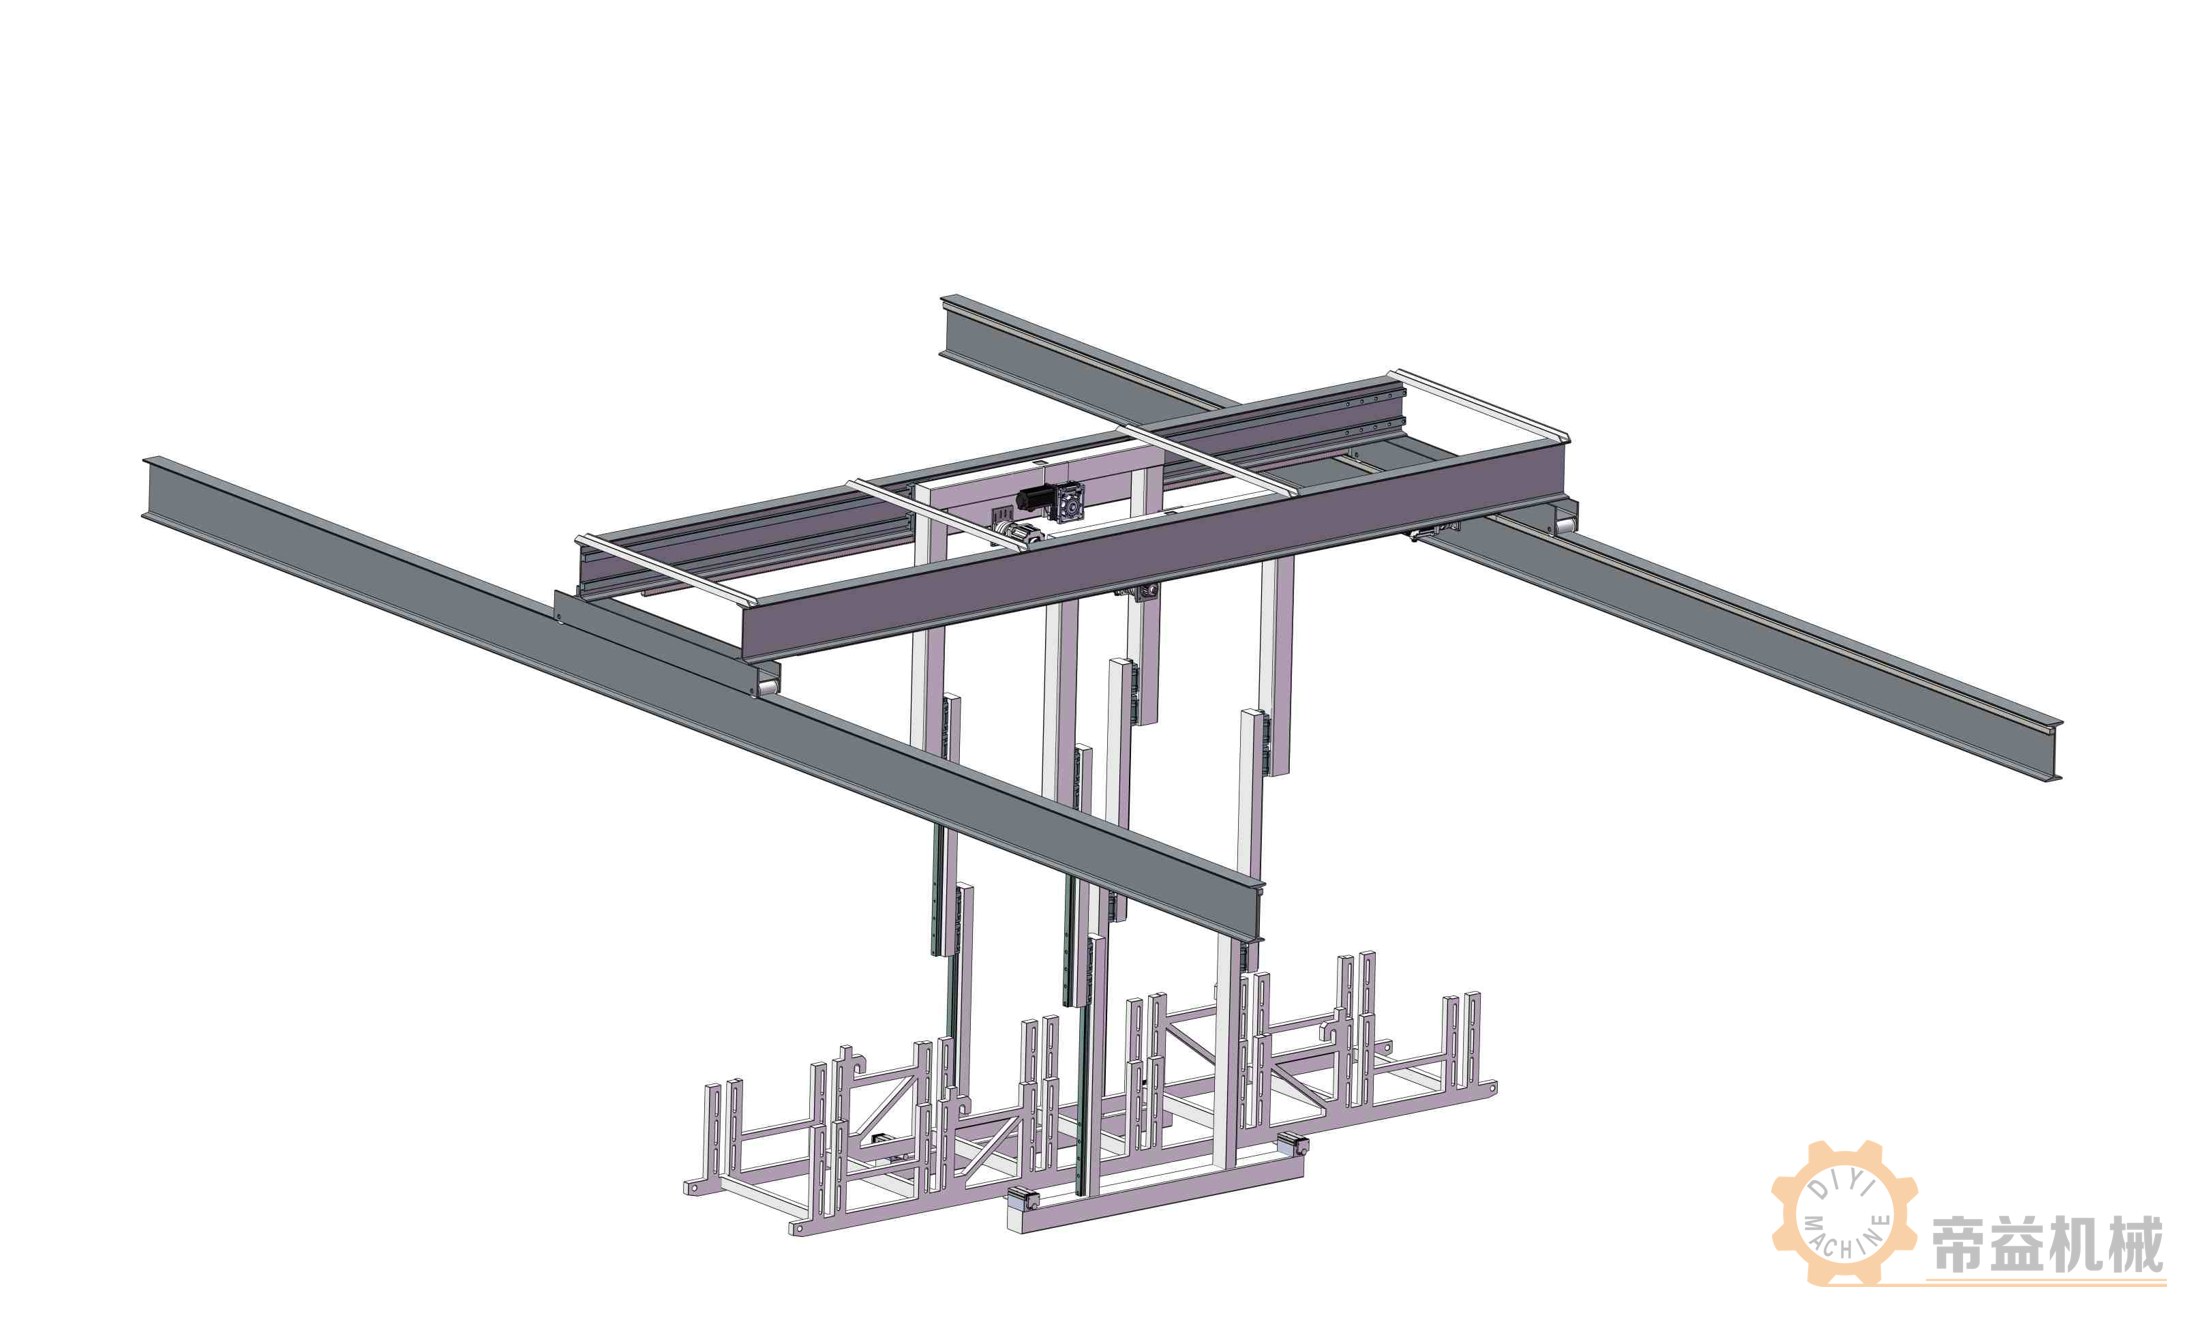
航吊、料框存放与运输路线三维演示,可用于讨论工位布局。验收节拍与装载能力按项目样件和任务测试确认。
请准备料框图、最重满框质量、堆放层数、工位坐标、厂房结构图、各路线日任务量及现有输送接口。能否搬运旧料框,要先确认尺寸一致性、定位接触和结构状态;是否配置仓储管理或外部系统连接,应按项目范围确认。相关设备:RGV转运车、智能立体仓储。
应同时给出地面至交接面的高度、料框层数、单框高度和最高搬运位置。提升行程描述机构运动范围,厂房净高还需容纳设备结构及相应空间;这两项不应在询价单上合并成一个“高度”参数。
标明起终点坐标、框数、载荷、是否包含叠拆框、接收设备等待以及测试次数。若仅记录水平行走时间,就不能据此描述包含全部取放动作的物流任务能力。
佛山市帝益机械科技有限公司(帝益机械)位于广东佛山,提供铝型材自动化包装及整厂智能物流装备。刘经理:13928636733(微信同号);甘经理:18929947839(微信同号)。查看公司地址及售后联系方式。
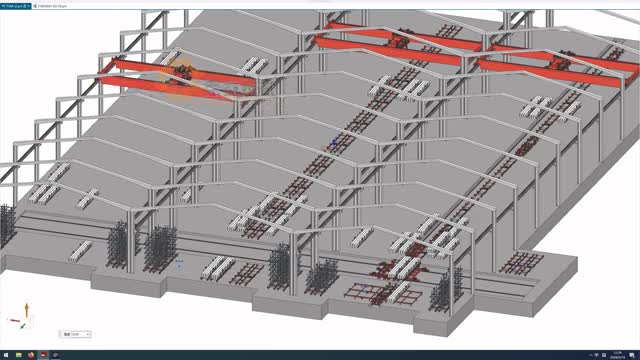
三维演示截帧:航吊与料框存放区域的方案关系,属于工程示意,不是现场照片。
方案三维演示(30秒)。三维方案演示展示航吊跨区、料框存放及工位衔接。
| 配置版本 | 标准参考2t航吊配置 |
|---|---|
| 适用物料与载荷 | 载荷应核对料框与物料完整单元 |
| 参考尺寸 | 最小系统宽度7m;提升行程4.5m,非厂房净高 |
| 功率与供电 | 3t、5t项目功率不能套入标准2t版本 |
| 速度及工况 | 按起终点、框数、叠拆框及等待计算 |
| 适用条件 | 其他载荷、跨度及行程按项目评估 |
| 上下游接口 | 框型定位、工位坐标、梁底净高、上方设施及交接状态 |
需要核对实际工件、现用包材或整线接口时,请提交图片、视频和规格,获取配置建议。
产品介绍
全国服务热线 : 业务:13928636733 售后:18929924668

关注了解更多资讯

在
线
客
服

