


本页视频为公司RGV现场素材原片第10—40秒的30秒节选,可见橙色搬运架、下部轨道、承载结构及前后输送位置。可先观察轨道与车体位置,再核对承载面和两端工位。此片段不是所有规格的验收记录,不能根据颜色与外形直接认定某一载荷版本。
RGV轨道转运车沿预设轨道在指定工位之间运输料框,适用于生产、时效、包装和仓储之间的固定路线物流。帝益机械可按项目配置承载、滚筒交接、升降及叠拆框机构,使空框回送与满框转运具有明确的起点、终点和交接条件。RGV依靠轨道规划运行,不能直接等同于自由路径AGV。
公司现有简表与外贸详情页描述了不同配置。本页分别列出,选型时需指定采用哪一版本,不能把轻型简表的外形与重载项目型的速度拼成同一台车的能力。
| 项目 | 参考参数或配置 |
|---|---|
| 简表参考型 | 宽1640mm、高400mm;载荷2t;PLC自动控制 |
| 外贸叠拆框项目型 | 额定载荷4500kg;单元6500×1000×700mm |
| 项目型设备整体参考 | 7000×5642×4771mm |
| 项目型行走速度 | 0—120m/min;不代表满载持续任务速度 |
外贸项目资料列出轮距5000mm、轨距3500mm、运行轨24kg/m,滚筒输送速度24m/min。行走位置采用条码识别,升降采用激光测距,两项定位参考均为±5mm。叉位上下限分别为1014mm与614mm。这些属于指定结构的接口数据,不能直接作为全部RGV的安装要求。
任务开始前确认待转运料框、目标位置和接收设备就绪,RGV沿轨道到达对应交接点,通过约定的滚筒或承载机构接收料框,再转移至目标工位。若配置叠拆框,还需执行相应的升降、定位与框层交换。空框与满框任务应分别设定重量和交接顺序,避免只按最长路线估算全部物流任务。
外贸资料给出76.7m路径的空载调度约47秒、满载调度约145秒,接入一只料框约25秒;这些记录对应不同负载与动作范围,不能直接合并为固定每小时框数。实际能力还受加减速、工位等待、叠拆框及回程影响。规划时应列出每条路线的满空载比例和高峰任务量。
请在车间图中标出轨道路线、各交接站、固定障碍、门洞和人员车辆通道。旧线接口需提供输送高度、料框底部接触位置及定位基准。装机电机功率与实际耗电不同,项目型各机构的单独功率也不应未经核算相加后称为统一整机功率。
提供料框图及最大满框质量、需要叠放的框数、轨道长度、工位坐标、目标任务量、电压频率和现有自动化接口。验收按批准路线测试满空载行走、接收与送出、定位及叠拆框任务,记录完整循环而非仅看最高行走速度。
需确认外形、底部承载面、定位特征和结构状态。现场视频仅展示一个工位组合,不能证明所有旧框均兼容。相关设备:智能航吊、智能立体仓储、装框轨道输送。
轨道车主要负责指定路线的转运与已配置的交接动作。上游是否完成料框识别、下游是否具备接收缓存、叠框动作由车体还是独立设备执行,应在工位图中说明。所谓整线联动需要明确接口和任务条件,不能仅凭配置无线通信就认定已经完成所有设备对接。
应提交轨型、轨距、直线和高程情况及基础资料,与拟采用车体核对。仅有轨道长度或现场远景照片不足以确认兼容,轨道与车体不匹配时需要重新评估,而不能直接套用项目型参数。
佛山市帝益机械科技有限公司(帝益机械)位于广东佛山,提供铝型材自动化包装及整厂智能物流装备。刘经理:13928636733(微信同号);甘经理:18929947839(微信同号)。查看公司地址及售后联系方式。
资料核对与内容更新:2026年10月18日。
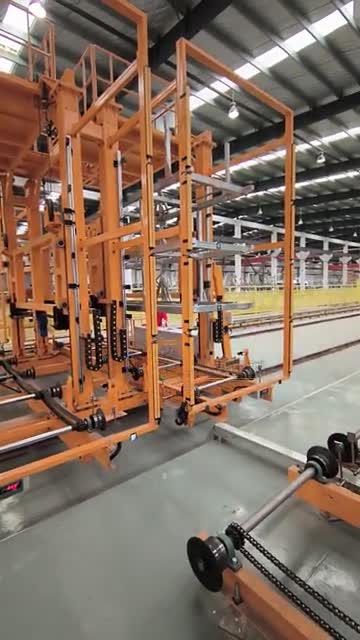
原片10—40秒,30秒实拍节选,已加入移动半透明Logo。视频用于说明工位与结构,不代替调试教程或具体载荷验收。
全国服务热线 : 业务:13928636733 售后:18929924668


关注了解更多资讯

在
线
客
服

